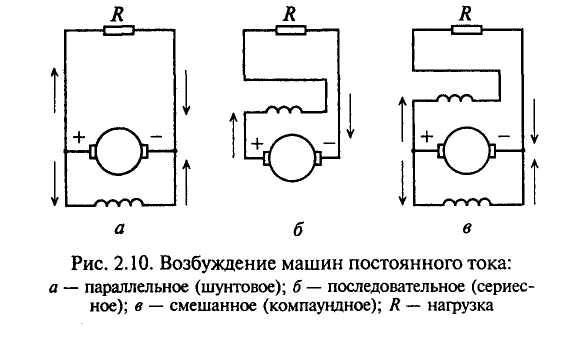
Provozní vlastnosti stejnosměrných strojů do značné míry závisí na způsobu připojení budícího vinutí ke kotvě stroje. Podle způsobu napájení budícího vinutí se stejnosměrné stroje dělí na stroje s paralelním buzením (shunt), stroje se sériovým buzením (sériové) a stroje se smíšeným buzením (složené) (obr. 2.10). Stroje s paralelním a smíšeným buzením se používají jako generátory i motory, se sériovým buzením – pouze jako motory.
U strojů s paralelním buzením je budicí vinutí připojeno paralelně k vinutí kotvy (obr. 2.10, a), u strojů se sériovým buzením – v sérii s vinutím kotvy (obr. 2.10, b). U strojů se smíšeným buzením má budicí vinutí dvě části: jednu zapojenou paralelně a druhou sériově s vinutím kotvy (obr. 2.10, c). Paralelně zapojená budicí vinutí jsou vyrobena z drátů malého průřezu; vinutí zapojené do série, určené pro průchod plného proudu generátoru skrz ně, jsou vyrobeny z drátů velkého průřezu.
EMF, které vyvíjí jakýkoli DC generátor, je přímo úměrné počtu jeho otáček a velikosti magnetického toku vytvářeného póly. Magnetický tok závisí na proudu v budícím vinutí. EMF stejnosměrného generátoru lze regulovat buď změnou počtu jeho otáček nebo velikosti budícího proudu:
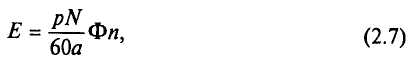
kde p je počet pólových párů; N je počet všech vodičů vinutí; a je počet paralelních větví; F je magnetický tok budícího vinutí (Wb); n – frekvence otáčení kotvy, min” 1.
Velikost točivého momentu stejnosměrného motoru (M) je vyjádřena následujícím vztahem:
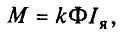
kde k je konstanta motoru v závislosti na jeho konstrukci; F – magnetický tok, Wb; /я je proud kotvy, A. Rychlost motoru se řídí rovnicí
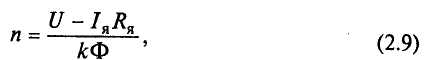
kde Rя — odpor vinutí kotvy, Ohm.
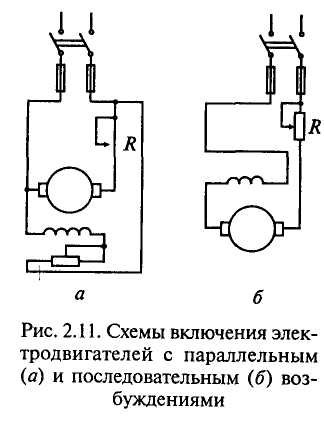
Motor s paralelním buzením, jehož schéma zapojení je na (obr. 2.11), je připojen k síti tak, aby budící vinutí bylo vždy pod plným síťovým napětím. Magnetický tok motoru proto zůstává konstantní, nezávislý na zátěži a proudová síla ve vinutí kotvy roste úměrně k zátěži. Ze vzorce (2.8) je zřejmé, že úměrně se zatížením roste i točivý moment motoru. Rychlost otáčení se mírně sníží podle vzorce (2.9).
Regulace rychlosti otáčení, jak ukazuje vzorec (2.9),
se rozumí změnou napětí dodávaného do motoru; zavedením odporu do obvodu kotvy nebo změnou magnetického toku. Zavedení odporu do obvodu kotvy způsobí pokles otáček motoru; Regulace otáček probíhá při konstantním točivém momentu. Tento způsob se používá u kladkostrojů, navijáků, pístových kompresorů, čerpadel atd. Je však spojen se značnými ztrátami v důsledku ohřevu přídavného odporu, kterým protéká celý proud kotvy. Nejběžnější metodou je regulace otáček motoru změnou magnetického toku. Toho je dosaženo pomocí reostatu připojeného k budícímu vinutí. S klesajícím budicím proudem klesá magnetický tok a následně se zvyšují otáčky motoru. V tomto případě probíhá regulace při konstantním výkonu. Zařazení reostatu do obvodu budícího vinutí nezpůsobuje významné energetické ztráty v důsledku malé hodnoty budícího proudu. U motoru s paralelním buzením má budicí vinutí vysoký odpor, a proto je proudová síla v tomto vinutí a v reostatu malá.
Elektromotor se sériovým buzením je zapojen do sítě podle schématu na Obr. 2.11, b. Charakteristiky sériově buzených motorů se výrazně liší od motorů s paralelním buzením. Vzhledem k tomu, že veškerý jeho proud prochází budicím vinutím motoru, zapojeným do série s vinutím kotvy, současně se zvýšením zatížení motoru se prudce zvyšuje velikost magnetického toku jeho pólů. Počet jeho otáček také prudce klesá, což, jak již bylo uvedeno, se mění nepřímo úměrně k magnetickému toku. V tomto ohledu takové motory za prvé vyvíjejí vysoký točivý moment při nízkých otáčkách (zejména při startování) a za druhé mají vysokou přetížitelnost. Současně s poklesem zatížení hřídele se otáčky motoru rychle zvyšují a při nízkém zatížení (méně než 1/4 normálu) získává otáčky nebezpečné pro jeho integritu. Sériové elektromotory nelze nastartovat naprázdno, tj. bez zatížení, vůbec – jdou, jak se říká, „utečou“. To je negativní vlastnost sériového elektromotoru.
Tyto elektromotory jsou svými vlastnostmi nejvhodnější pro pohon zdvihacích a přepravních zařízení. Jsou široce používány v elektrické trakci (tramvaje, trolejbusy, elektrické dráhy).
Ve stavební praxi se sériové budicí motory používají na některých typech výkonných rypadel poháněných motorgenerátory a na elektrických nakladačích poháněných bateriemi.
Regulace otáček sériově buzených motorů se zásadně neliší od motorů s paralelním buzením, pouze hodnota proudu v budicím nebo vinutí kotvy se nemění reostatem, ale jejich bočníkem – odvedením části proudu z těchto vinutí.
Pro změnu směru otáčení stejnosměrných motorů (reverzace) je nutné změnit polaritu magnetického pole nebo směr proudu ve vinutí kotvy. Tato operace se provádí přepínáním odpovídajících vinutí – kotvy nebo buzení.
Líbil se vám článek? Přidejte si ji do záložek (CTRL+D) a nezapomeňte ji sdílet se svými přáteli:
Konstrukce stejnosměrného stroje vypadá na první pohled složitě. Ale pokud pochopíte procesy probíhající uvnitř, situace se výrazně vyjasní.
DC stroje: co to je?

Využití elektrického proudu spočívá především v jeho přeměně na jiné druhy energie, zejména mechanické. Mechanická energie může být také přeměněna na elektrickou energii.
Tyto přeměny provádějí stroje na stejnosměrný a střídavý proud. V prvním je do budícího vinutí přiváděn stejnosměrný proud.
Stejnosměrné stroje (DCM), které přeměňují mechanickou energii na elektřinu, se nazývají generátory. Ti, kteří provádějí zpětnou konverzi, jsou motory.
Zařízení
MPT se skládá ze dvou částí:
U strojů na střídavý proud se induktor a kotva obvykle nazývají stator a rotor. Induktor vytváří primární magnetické pole, které působí na kotvu, aby v ní indukovalo EMF (generátor) nebo ji přimělo otáčet (motor).
U nízkopříkonových MPT je induktor někdy permanentní magnet, ale častěji se pro dosažení rovnoměrného magnetického toku používá elektromagnet, tedy systém cívek, který vytváří magnetické pole (budící vinutí), když je protéká jimi stejnosměrný proud.

Každá cívka je navinuta na jádru, dohromady tvoří magnetický pól. Pro správné rozložení magnetického toku je jádro opatřeno speciální špičkou. Hlavních pólů může být několik. Kromě nich se používají další pro zajištění bezjiskrového provozu kolektoru. Ten je důležitým prvkem MPT a jeho funkce bude diskutována níže.
Tlumičové jho je také MPT rám, proto se mu tak obvykle říká. Jsou k němu připevněny magnetické póly a ložiskové štíty (hřídel kotvy se otáčí). V podstatě je třmen pouze částí rámu, podél kterého jsou uzavřeny magnetické toky hlavního a přídavného pólu.

Kotva je jádro s drážkami obsahující drát položený v určitém pořadí – vinutí. Jádro je uloženo na hřídeli otáčející se v ložiskách. Zde je také upevněn kolektor.
Kolektor poskytuje schopnost dodávat energii do vinutí rotující kotvy. Jedná se o pohyblivou část tzv. posuvného komutátorového kontaktu a skládá se z několika vzájemně od sebe izolovaných měděných desek ve tvaru segmentu, namontovaných ve tvaru válce na hřídeli kotvy. Pevnou část kontaktu představují grafitové nebo měděno-grafitové kartáčky upevněné v držákech kartáčků. Jsou přitlačovány ke kolektorovým deskám pružinami.
Princip
Provozní vlastnosti MPT závisí na režimu, ve kterém pracuje – generátor nebo motor. Obě možnosti jsou podrobně popsány níže.
Generátor
Princip činnosti generátoru stejnosměrného proudu je založen na jevu elektromagnetické indukce. Spočívá v tom, že když se magnetický tok procházející vodičem změní, indukuje se v něm emf.

Pro dosažení změny magnetického toku se mění parametry pole nebo se vodič pohybuje v konstantním poli. Druhou možností je, jak funguje stejnosměrný generátor: vinutí kotvy je poháněno do rotace vnější mechanickou silou.
Je zřejmé, že po otočení závitů vinutí o 180 stupňů bude EMF nasměrováno opačným směrem. Kolektor pomáhá udržovat proud v obvodu připojeném ke generátoru konstantní, to znamená jednosměrný: ve správný okamžik znovu připojí konce vinutí kotvy k protilehlým kontaktům obvodu (kartáčům). To znamená, že v tomto stroji kolektor hraje roli mechanického usměrňovače.
Pokud jsou pouze dva hlavní póly, proud bude pulzovat. Zvýšení počtu pólů vede k vyhlazení pulsací.
Motor
Provoz MPT v motorovém režimu je způsoben vznikem tzv. ampérové síly. Působí na vodič umístěný v magnetickém poli, když jím prochází proud. Směr ampérové síly je určen pravidlem levé ruky.
Ampérová síla se objevuje v důsledku následujícího mechanismu:
- když proud protéká kolem vodiče, vzniká magnetické pole se siločárami soustředně obklopujícími vodič (kruhové pole);
- vektor jeho indukce na jedné straně vodiče je ve shodě s indukčním vektorem primárního magnetického pole, ve kterém je vodič umístěn. Na této straně je primární pole zesíleno;
- na druhé straně vektor pole indukovaného elektrickým proudem směřuje opačně k vektoru indukce primárního pole, zde je zhasnutý;
- rozdíl v indukci pole na obou stranách vodiče aktivuje vznik této síly. Určuje se podle vzorce: F = B * I * L, kde: B je magnetická indukce primárního pole, I je síla proudu ve vodiči, L je délka vodiče.
Stejně jako v případě generátoru je po otočení vinutí kotvy do určité polohy zapotřebí spínacích kontaktů pro změnu směru proudu v něm nebo polarity induktoru. V režimu motoru je tedy nutný i komutátor.
Komutátorové motory mají výhody:
- jednoduchost a široký rozsah nastavení;
- tuhé mechanické vlastnosti (točivý moment zůstává stabilní).
Nevýhodou je malá spolehlivost kolektoru a jeho složitost, což negativně ovlivňuje cenu motoru.
Zde jsou nežádoucí jevy, které doprovázejí činnost uzlu:

- jiskření;
- zanášení vodivým grafitovým prachem (kartáče jsou vyrobeny z tohoto materiálu);
- výskyt rušení v síti;
- při značném zatížení – prstencové jiskření („celkový požár“), které vede k vyhoření kolektorových desek.
Za účelem odstranění nedostatků v některých moderních stejnosměrných motorech (DCM) byla použita následující řešení:
- Vinutí kotvy a induktoru jsou zaměněny: první je umístěno na stacionární části (stator), druhé na rotační části (rotor). Kluzný kontakt zůstává, ale vzhledem k malému zatížení v budicím vinutí je mnohem jednodušší a spolehlivější než kontakt komutátor-kartáč;
- přepínání mezi vinutími kotvy, nyní umístěnými ve stacionární části, se provádí pomocí polovodičových spínačů, spouštěných signálem ze snímače polohy rotoru. To znamená, že mechanický spínač (kolektor) je nahrazen elektronickým.
Takové motory se v zahraničí nazývají bezkomutátorové motory nebo BLDC motory.
Klasifikace MPT podle způsobu napájení vinutí tlumivky a kotvy
Na základě této vlastnosti jsou MPT rozděleny do 4 typů.
S nezávislým vzrušením
Vinutí induktoru a kotvy nemají žádné elektrické spojení. U generátorů tohoto typu je budicí vinutí napájeno stejnosměrnou sítí, baterií, nebo k tomu speciálně určeným generátorem – budičem. Výkon druhého jmenovaného je několik setin výkonu hlavního generátoru.

Rozsah použití generátorů s nezávislým buzením:
- systémy významného výkonu, kde se napětí na budícím vinutí výrazně liší od generovaného;
- systémy pro regulaci rychlosti otáčení motorů poháněných generátory.
U motorů s nezávislým buzením je buzeno i vinutí kotvy. V zásadě se jedná také o vysoce výkonné jednotky.
Díky nezávislosti vinutí induktoru je regulace budícího proudu pohodlnější a ekonomičtější. Dalším znakem takových motorů je stálost budícího magnetického toku při jakémkoli zatížení hřídele.
S paralelním buzením
Vinutí induktoru a kotvy jsou zapojeny v jednom obvodu paralelně k sobě. Generátory tohoto typu se obvykle používají pro střední výkon. Při paralelním zapojení se napětí generované zařízením přivádí na budicí vinutí. Když jsou vinutí induktoru a kotvy zapojeny do jednoho obvodu, mluví se o samobuzeném generátoru.
U motorů s paralelním buzením je induktor napájen stejným napětím a ze stejného zdroje jako kotva.
Z hlediska svých vlastností jsou totožné s motory s nezávislým buzením a mají následující vlastnosti:
- při změně zatížení se rychlost otáčení prakticky nemění: zpomalení není větší než 8% při přechodu z volnoběhu na jmenovité zatížení;
- je možné regulovat rychlost otáčení s minimálními ztrátami a v širokém rozsahu – 2krát a u speciálně navržených motorů 6krát.
Induktor rotujícího paralelně vinutého motoru nelze odpojit od obvodu kotvy, i když je již odpojen. To povede k indukci výrazného EMF v budícím vinutí s následnou poruchou motoru. Blízký personál může být zraněn.
Se sekvenčním buzením
Vinutí jsou vzájemně zapojena do série. Proud kotvy protéká budicím vinutím. Generátory tohoto typu se téměř nepoužívají, protože proces samobuzení probíhá poměrně rychle a zařízení není schopno zajistit konstantní napětí požadované většinou spotřebitelů. Používají se pouze ve speciálních instalacích.

Motory tohoto typu jsou široce používány jako trakční motory (elektrické lokomotivy, trolejbusy, jeřáby atd.): ve srovnání s analogy s paralelním buzením produkují při zatížení vyšší točivý moment při současném poklesu rychlosti otáčení. Rozběhový moment je také vysoký.
Startování motoru se zatížením nižším než 25 % jmenovitého zatížení a ještě více při volnoběhu je nepřijatelné: rychlost otáčení bude příliš vysoká a jednotka selže.
S paralelně sériovým (smíšeným) buzením
Existují dva typy schémat:
- hlavní vinutí induktoru je zapojeno paralelně s vinutím kotvy, pomocné vinutí je zapojeno do série;
- Hlavní vinutí induktoru je zapojeno do série s vinutím kotvy, pomocné vinutí je zapojeno paralelně.

Připojení paralelního vinutí před sériovým vinutím se nazývá „krátký bočník“ a po sériovém vinutí „dlouhý bočník“. Generátory tohoto typu se používají velmi zřídka.
Motory kombinují výhody analogů s paralelním a sériovým buzením: jsou schopny pracovat při volnoběžných otáčkách a zároveň vyvíjet významnou tažnou sílu. Dnes se ale téměř nepoužívají.
Související videa
O konstrukci a principu činnosti stejnosměrného motoru ve videu:
I přes převahu střídavého proudu zůstávají stroje na stejnosměrný proud žádané. Je to dáno jejich účinností, snadným nastavením a řadou dalších výhod. Komutátorové motory jsou v podstatě univerzální, protože mohou pracovat i na střídavý proud (směr proudu ve vinutí je vždy stejný).


